1 / 3
Robots pick-and-place para um manuseamento eficiente de madeira


Preço do Hardware:
Precisão
+- 0,5
mm
Material
motion plastics® isentos de lubrificação
DOF
2
TWIN 600DL: solução pick-and-place eficiente com cabeças duplas
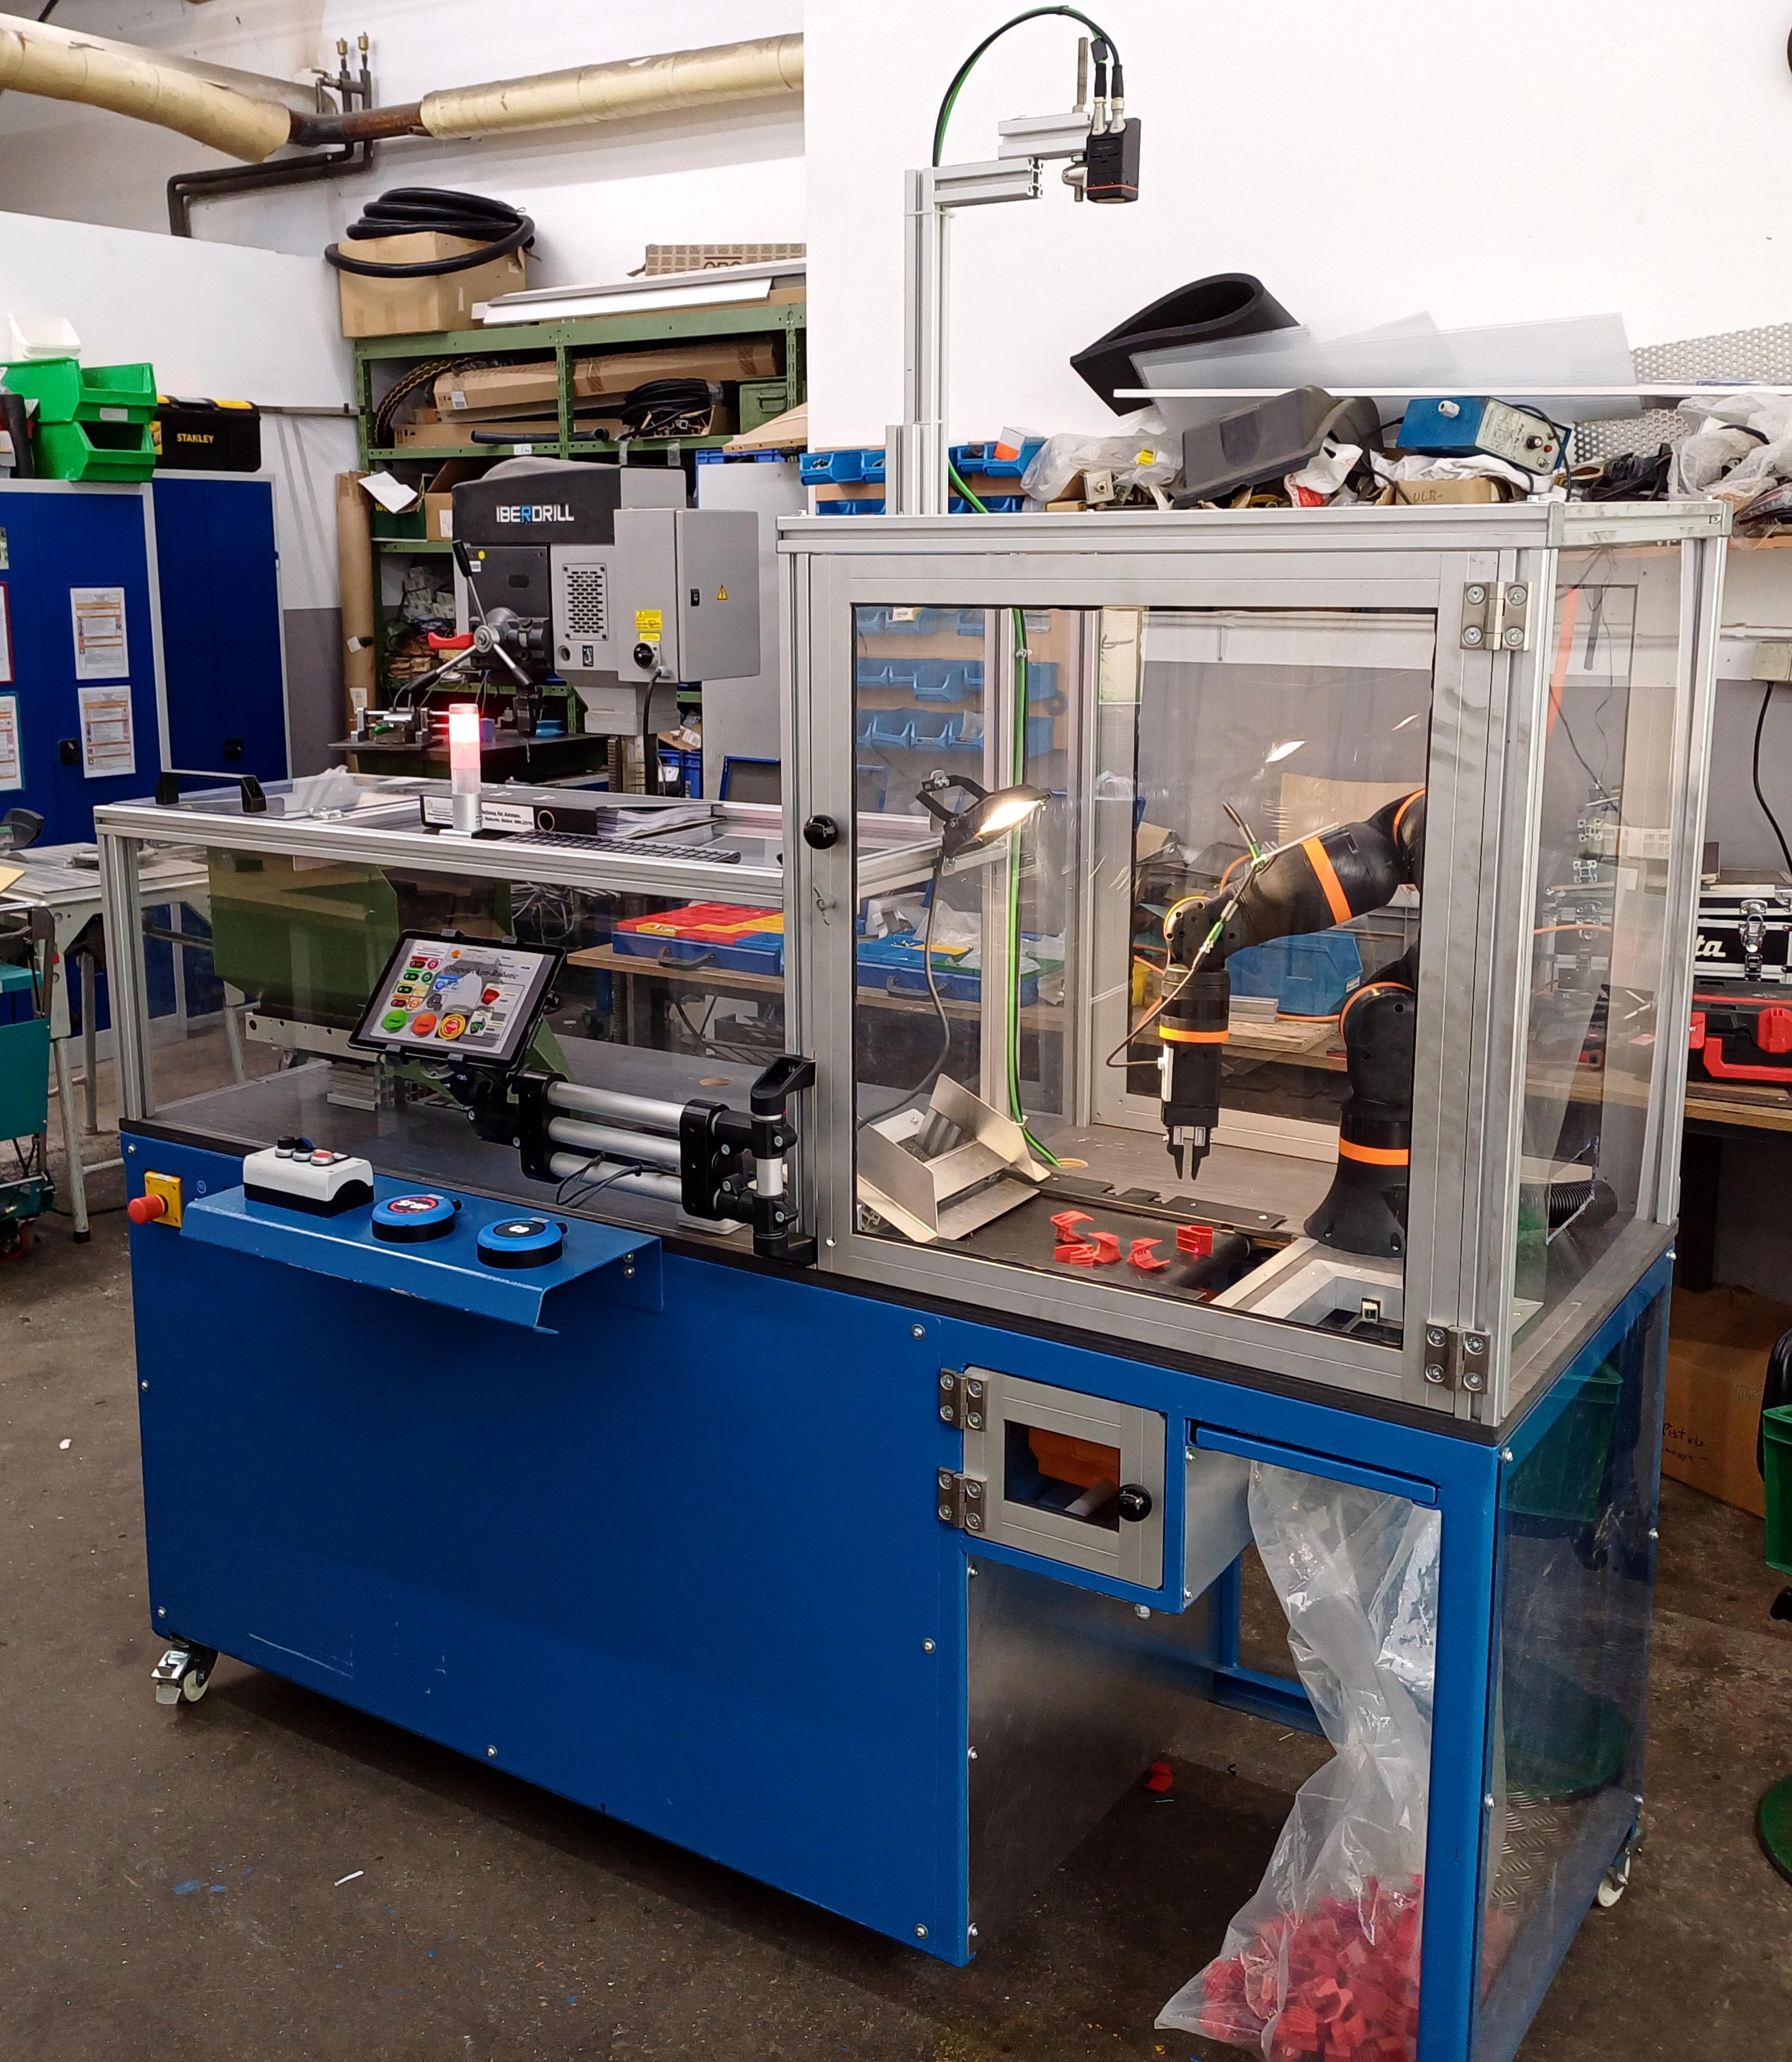
O manuseamento de materiais de maiores dimensões na produção exige precisão, velocidade e um design robusto. O robot pick-and-place TWIN 600DL, com duas cabeças de trabalho, foi concebido especificamente para manusear materiais entre 2 e 6 metros e um peso máximo de 7 kg. Os eixos individuais de correia dentada do sistema são acionados por unidades de controlo de motor D1, enquanto um sistema de aspiração pneumática a vácuo da Schmalz garante um manuseamento seguro e eficiente das peças. Esta solução de baixo custo é ideal para otimizar fluxos de trabalho, com um rápido retorno do investimento.
Qual é a aplicação?
O TWIN 600DL automatiza tarefas pick-and-place para materiais longos e pesados, garantindo um transporte e um posicionamento precisos em setores como a produção, a montagem e a logística.
Quais são as vantagens da solução?
Amplitude de manuseamento: processa eficientemente materiais com 2 a 6 metros de comprimento.
Económica: um design acessível garante um ROI rápido.
Funcionamento seguro: a aspiração pneumática garante um manuseamento estável das peças.
Quais são as vantagens do robot?
O TWIN 600DL oferece um desempenho fiável:
Cabeças duplas: o funcionamento simultâneo aumenta a eficiência.
Elevada capacidade de carga: manuseia pesos até 7 kg sem dificuldade.
Controlo preciso: as unidades de motor D1 permitem movimentos e posicionamentos exatos.
Otimizar o manuseamento de materiais com robótica de cabeça dupla
O robot TWIN 600DL oferece uma solução eficiente e acessível para automatizar tarefas complexas de pick-and-place. Com o seu design robusto, um sistema de aspiração seguro e capacidades flexíveis de manuseamento de materiais, os fabricantes podem aumentar a produtividade, reduzir o esforço manual e alcançar a máxima eficiência dos fluxos de trabalho de forma económica.
2 Componentes