Robot cartesiano de pórtico RG-0001 | 3 DOF | 500 × 500 × 100 mm | 2,5 kg
Variantes: Com 3x controlador de motor D1
Robot cartesiano de pórtico compacto para automação precisa
O robot de pórtico drylin® DLE-RG-0001 oferece uma precisão de ±0,8 mm e uma área de trabalho de 500 × 500 × 100 mm. Com uma capacidade de carga máxima de 2,5 kg, velocidade até 0,5 m/s e até 20 ciclos por minuto, é ideal para tarefas de automação compactas e repetitivas.
O controlo é realizado através do igus® Robot Control ou do Dryve D1, suportando Modbus TCP/IP, CANopen, ROS, entradas/saídas digitais e LabVIEW. A interface 3D intuitiva permite uma programação simples e integração direta em sistemas existentes.
Recomendado para aplicações de pick & place, automação laboratorial, tarefas de inspeção e montagem leve. Ideal para laboratórios de investigação, PME e utilizadores industriais focados na precisão e eficiência.
Pontos fortes
À medida das suas necessidades
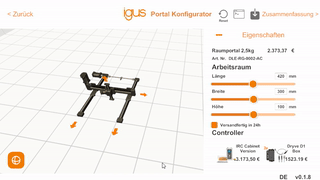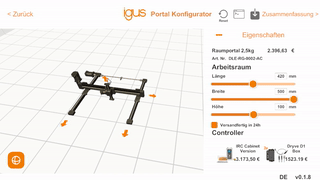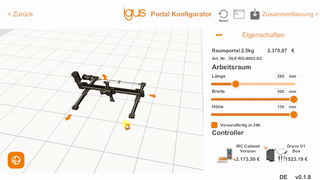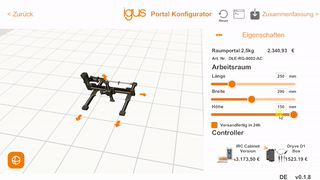
Configurador de pórtico
Personalize o robot linear à medida das suas necessidades! Basta introduzir as dimensões pretendidas. Depois, pode descarregar o ficheiro CAD e receber um resumo por email.

Download gratuito
Descarregue agora e teste antecipadamente
Descarregue agora a software gratuitamente. Assim, pode familiarizar-se com a interface de utilizador e as funções ainda antes de comprar os componentes. Com o Digital Twin, obtém uma visão geral das possibilidades do seu robot. (Requisitos do sistema: PC com Windows 10, porta USB 2.0 livre, porta Ethernet, 500 MB de espaço livre)

Áreas de aplicação típicas
Os robots de pórtico são especialmente adequados para aplicações pick & place em diversas áreas. Por exemplo, em laboratório, na produção, em aplicações com adesivos ou em agricultura vertical. São compatíveis com diversos sistemas de câmara, garras e acessórios e podem, por isso, ser também utilizados em aplicações de bin-picking.

Terminal portátil opcional com ecrã tátil
Escolha a configuração mais adequada.
Pode controlar o robot a partir do seu PC com Windows 10 ou do terminal portátil opcional com ecrã tátil. No PC, o robot pode ser programado através de uma interface gráfica. Com o terminal portátil, pode controlar o robot com um joystick e iniciar programas através do ecrã tátil. Além disso, também pode ligar um gamepad ao seu PC com Windows como alternativa ao terminal portátil. Com este terminal portátil, o robot funciona de forma autónoma, sem o computador, após a programação através do PC com Windows.
Soluções low-cost construídas com a RBTX
Marque uma videochamada gratuita com os nossos especialistas


