Dobot Rover X1 Explorer Industrial | Cão-robot

Dobot Rover X1 Explorer
O Dobot Rover X1 Explorer é um robot quadrúpede de inspeção e desenvolvimento com IA, concebido para ambientes exigentes. O seu sistema de acionamento híbrido de rodas e pernas permite velocidades até 3 m/s, ultrapassar obstáculos com até 16 cm de altura e subir inclinações até 35°.
As câmaras frontal e traseira com sensores de profundidade RGB-D fornecem dados precisos do ambiente para o desvio autónomo de obstáculos, o seguimento visual de pessoas e a interação por voz. Com até 3 horas de autonomia, uma capacidade de carga de 3 a 7 kg, SDK integrado e suporte para extensões como LiDAR ou câmaras de infravermelhos, o Rover X1 é ideal para inspeção, recolha de dados, investigação e aplicações de robótica autónoma.
Pontos fortes
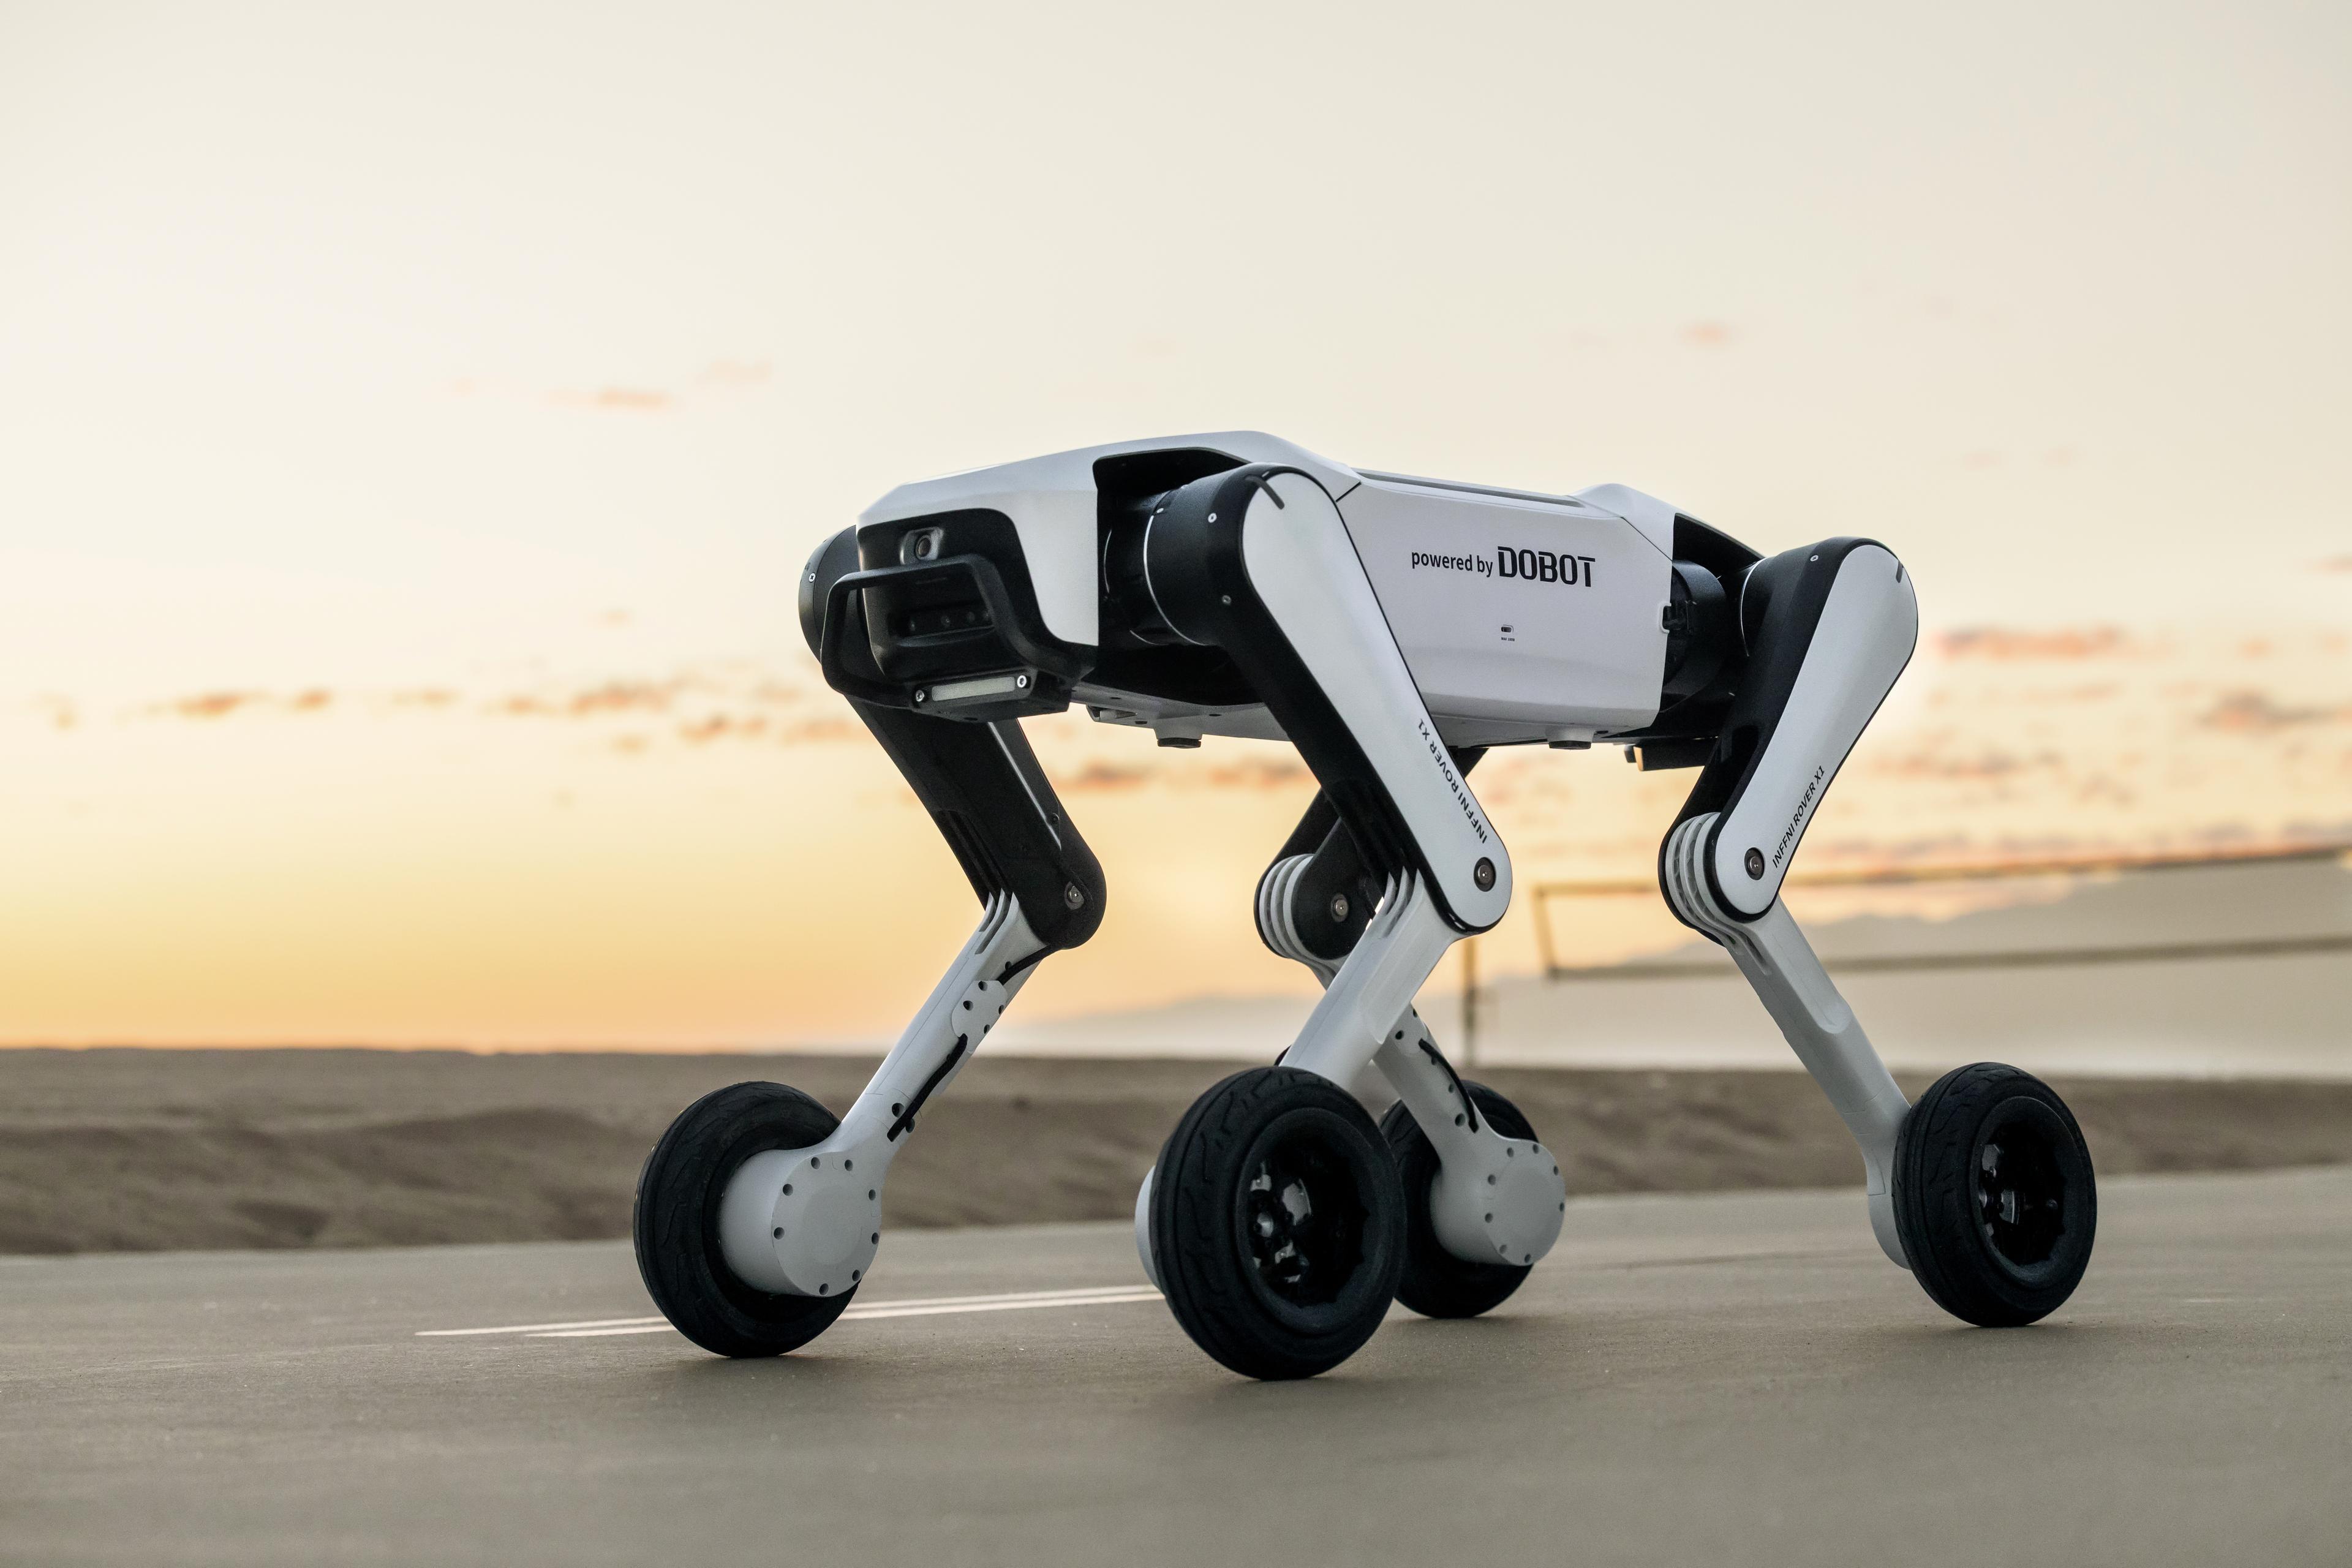
Diferenças entre o Rover X1 Explorer e o Rover X1
O Rover X1 Explorer é a variante do Rover X1 orientada para o desenvolvimento e a aplicação. Enquanto o X1 padrão está posicionado sobretudo como robot de consumo para o dia a dia, modo de seguimento, transporte de pequenas cargas, criação de conteúdos e vigilância doméstica, o Explorer alarga o foco à investigação, educação, inspeção e desenvolvimento secundário. Dispõe de câmaras RGB frontais e traseiras com deteção de profundidade, funções de IA integradas como desvio de obstáculos, seguimento visual e interação por voz, bem como um SDK unificado para tarefas de alto nível e controlo de baixo nível em tempo real. Está equipado com uma bateria de 8000 mAh, que oferece até 3 horas de autonomia, uma capacidade de carga de 3 a 7 kg e extras opcionais como LiDAR ou câmaras de infravermelhos.
Programação, sistemas de controlo e características técnicas do Dobot Rover X1 Explorer
O Rover X1 Explorer foi concebido como uma plataforma robótica aberta para programadores, equipas de investigação e instituições de ensino. O SDK unificado permite combinar funções de alto nível como navegação, lógica de tarefas e sequências de movimento com acesso de baixo nível ao controlo em tempo real, à velocidade, ao estado e ao comportamento de movimento. Suporta SDKs de C++ e Python, SDKs de câmara e ambientes de simulação como o Isaac Gym. O robot é controlado através de uma app por Wi-Fi, de um comando Bluetooth e, no futuro, de controlo remoto 4G através de uma atualização OTA. Em termos técnicos, dispõe de câmaras frontais e traseiras de 1080p, sensores de profundidade, planeamento de rotas assistido por IA, desvio de obstáculos, modo de seguimento, interação por voz, velocidades até 3 m/s e capacidade de subida de 30 a 35°.
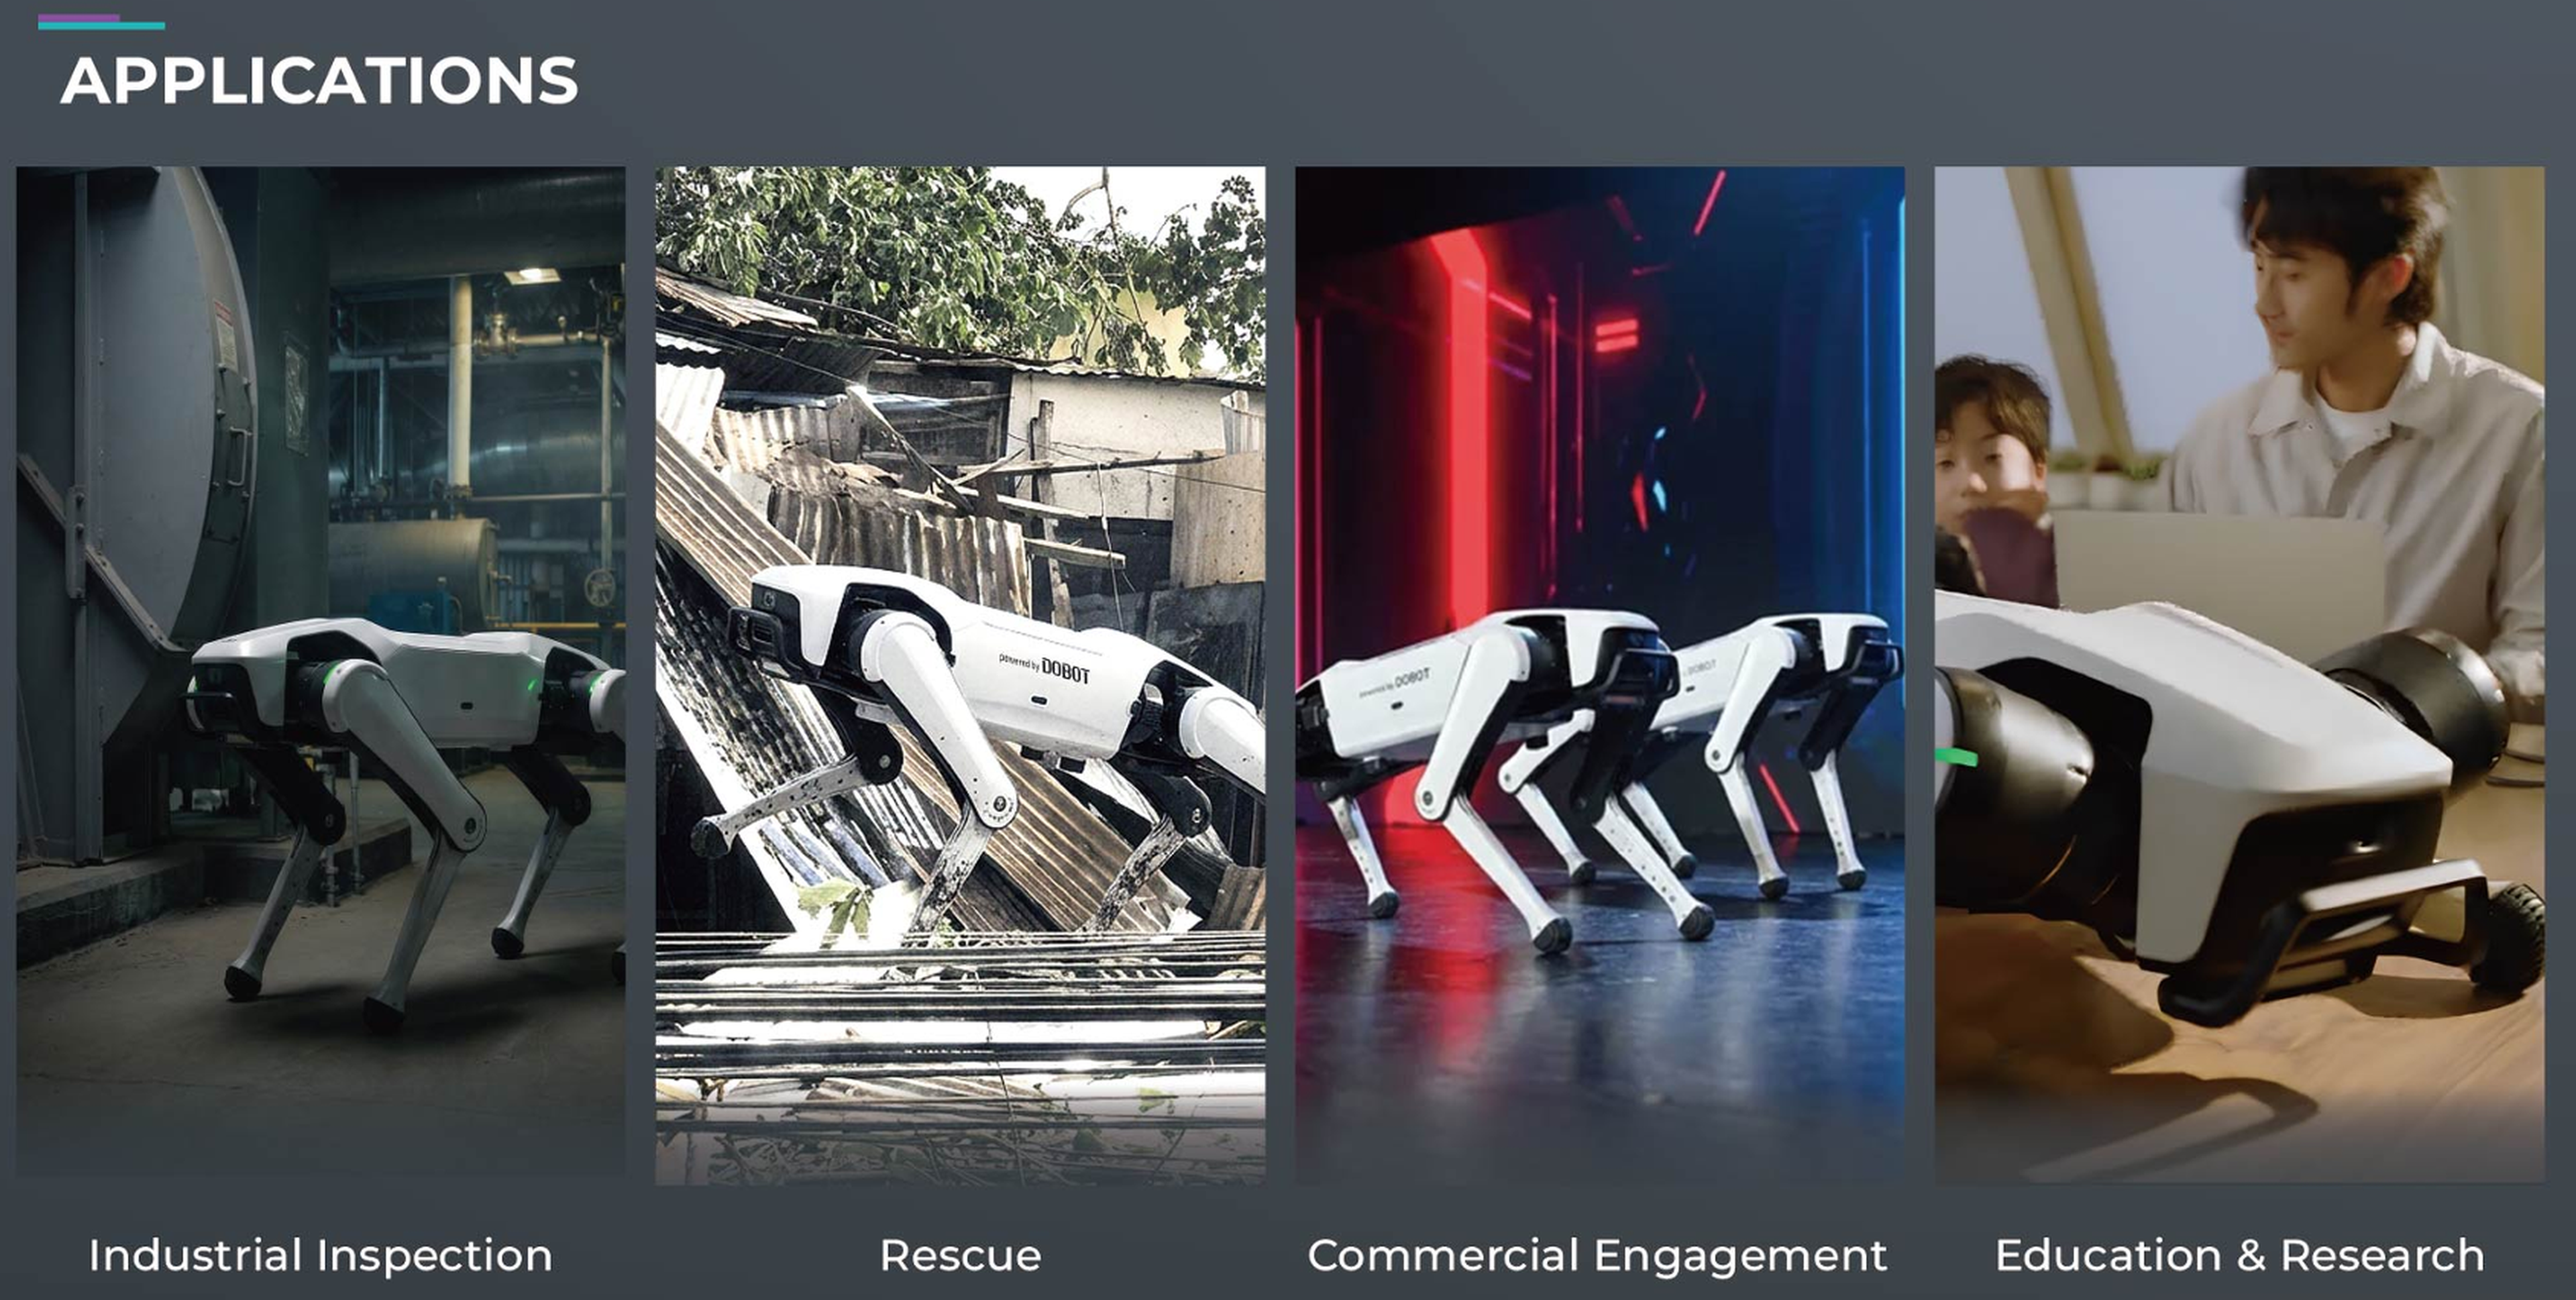
Possíveis aplicações e públicos-alvo do Dobot Rover X1 Explorer
O Rover X1 Explorer é ideal para quem não quer apenas demonstrar robótica móvel, mas também utilizá-la na prática, testá-la ou desenvolvê-la. Na indústria, pode realizar rondas de inspeção, recolha de dados e monitorização ambiental em zonas de difícil acesso ou de elevado risco. No ensino e na investigação, serve como plataforma prática para IA, SLAM, controlo de movimento, fusão de sensores e navegação autónoma. É também relevante para cenários de salvamento, patrulhas em campus, visitas guiadas, prototipagem, laboratórios de robótica e criação de conteúdos. O Rover X1 Explorer foi concebido para universidades, institutos de investigação, integradores de sistemas, equipas de desenvolvimento, utilizadores industriais e empresas que procuram uma plataforma quadrúpede compacta e expansível.
Soluções low-cost construídas com a RBTX
Marque uma videochamada gratuita com os nossos especialistas


